遊星歯車機構とは?減速比・組立条件・遊星の数を決める設計入門
遊星歯車機構は、中心の太陽歯車のまわりを複数の遊星歯車が回り、その外側を内歯車が囲む歯車機構です。入力軸と出力軸を同じ線上に置いたまま大きな減速比を取ることができ、荷重を複数のギアで分け合えるため、小さくて強い減速機の制作が可能になります。meta-maticでは、太陽歯車と遊星歯車を 平歯車ジェネレーター、内歯車を 内歯車ジェネレーター で生成し、歯数と遊星の数を 遊星歯車の計算機 で選定することができます。本ガイドでは、固定する要素と減速比の関係、組み立てられる歯数の条件、遊星の数の選び方、STEPファイルの生成からCADでの組み立てまでを解説します。
遊星歯車機構とは
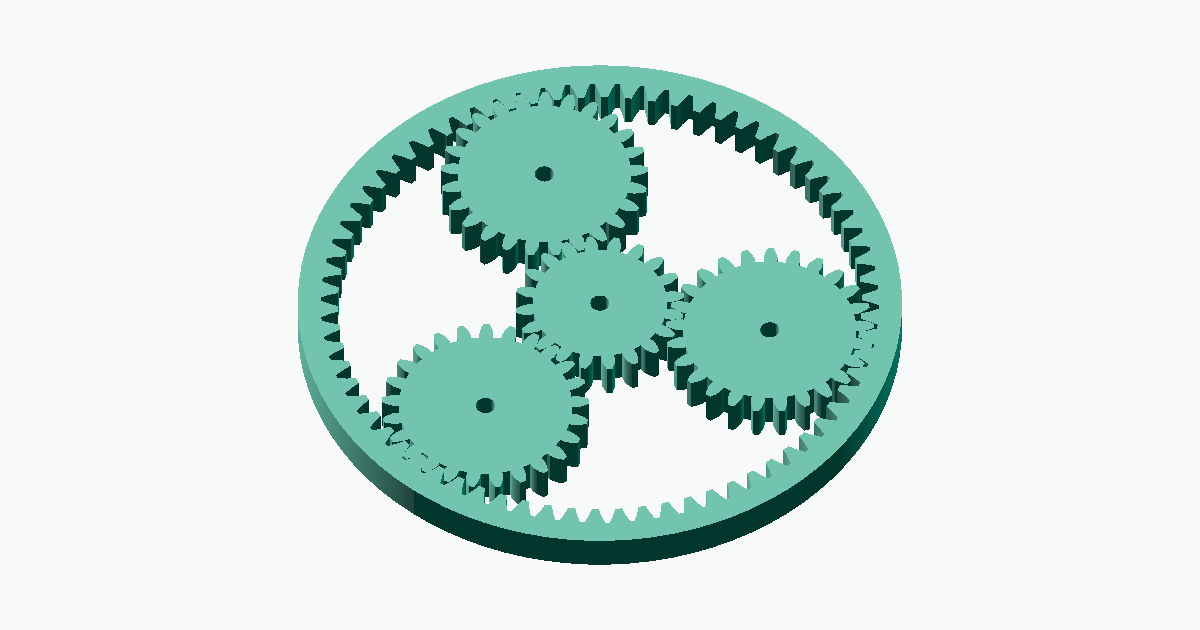
遊星歯車機構は、太陽歯車(サンギア)・遊星歯車(プラネタリギア)・内歯車(リングギア)と、遊星歯車の軸を支えるキャリアの4つで構成されます。遊星歯車は太陽歯車と内歯車の両方にかみ合い、自分の軸のまわりで回る(自転)と同時に、キャリアごと太陽歯車のまわりを回転します(公転)。太陽歯車・内歯車・キャリアの3つは同じ軸の上にあるため、入力と出力が一直線に並びます。
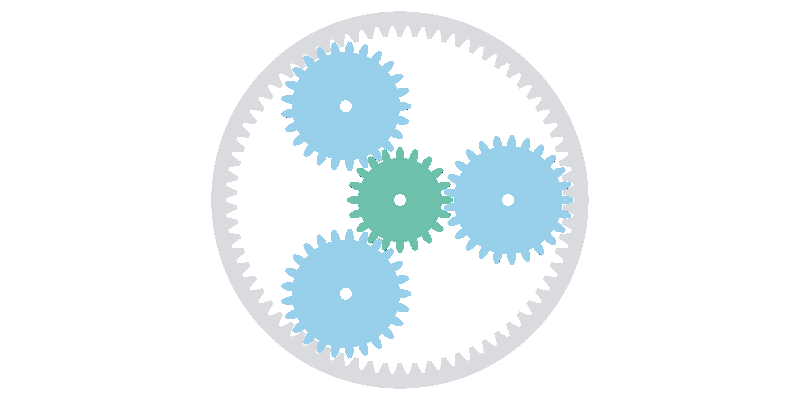
自動車の自動変速装置やハイブリッド車の動力分割、自転車の内装変速機、風力発電用風車や各種産業機械の歯車装置など、小さな空間で大きな変速が必要な場面で広く使われています。
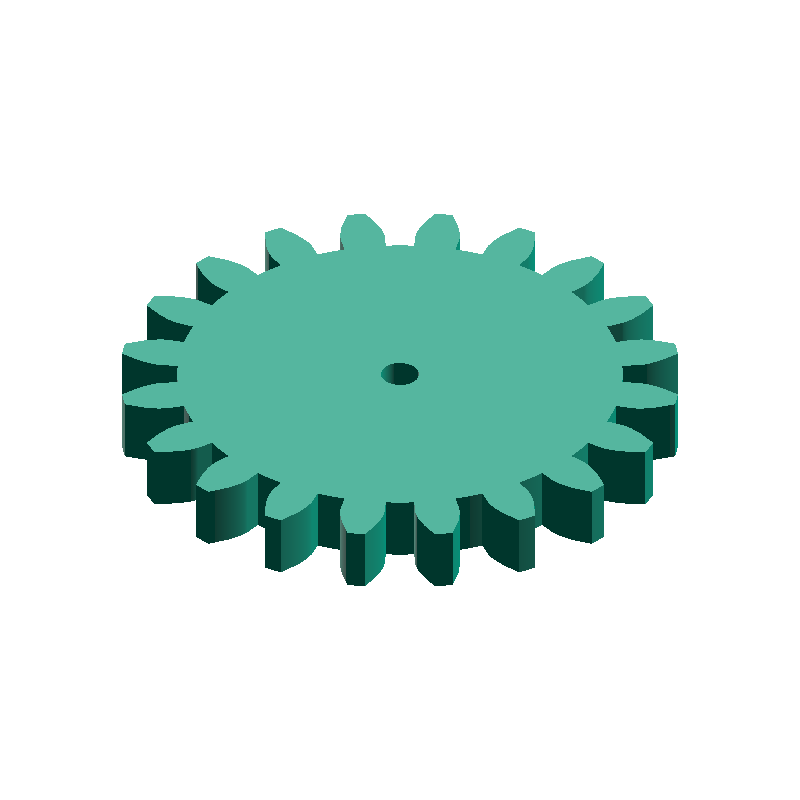
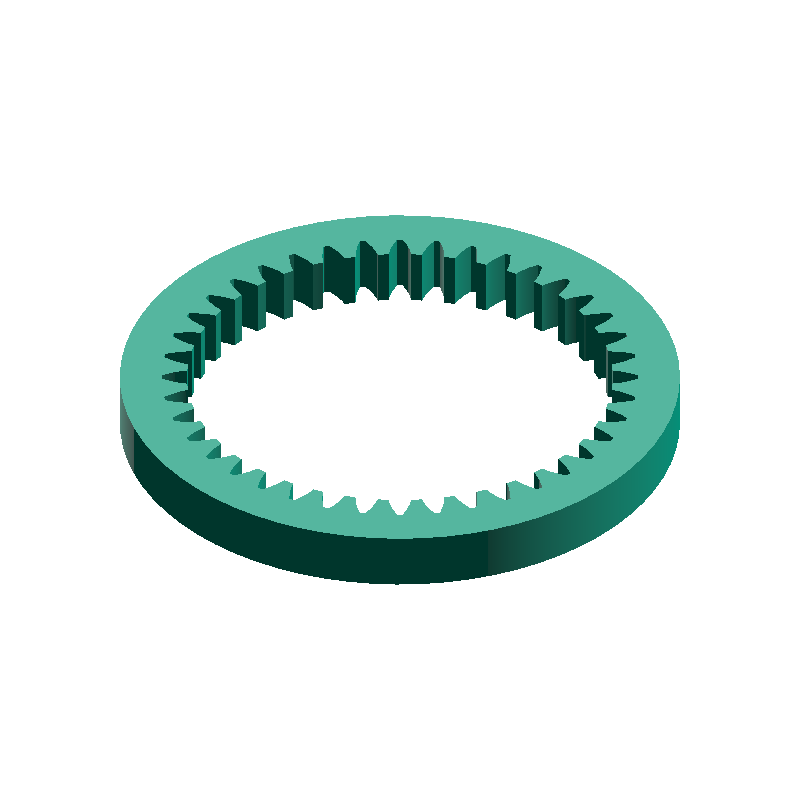
meta-maticの平歯車と内歯車は、どちらも圧力角20°・標準の歯末のたけ 1.0m・歯元のたけ 1.25m・転位なし・バックラッシュ 0 で生成されます。本ガイドの条件と計算機の判定は、この歯形を前提としています。
固定する要素と減速比
遊星歯車機構では、太陽歯車・内歯車・キャリアの3つのうち1つを固定し、1つを入力、1つを出力にします。どれを固定するかで、減速比と回転の向きが変わります。歯数を太陽歯車 Zs・内歯車 Zr とすると、3つの組み合わせは次のとおりです。
| 固定する要素 | 入力 → 出力 | 減速比 | 回転の向き | Zs=20・Zr=70 の例 |
|---|---|---|---|---|
| 内歯車(Planetary type) | 太陽歯車 → キャリア | 1 + Zr/Zs | 同じ | 4.500 |
| 太陽歯車(Solar type) | 内歯車 → キャリア | 1 + Zs/Zr | 同じ | 1.286 |
| キャリア(Star type) | 太陽歯車 → 内歯車 | −Zr/Zs | 逆 | −3.500 |
減速比が最も大きいのは内歯車を固定する組み合わせです。キャリアを固定すると、遊星歯車は止まった軸のまわりで回転するだけになり、遊星歯車は向きを変えるための遊び歯車として働きます。このとき機構は、普通の歯車列と同じ動きになります。
2段階で考える減速比の求め方
遊星が公転することから、減速比を歯数の比だけで直接導くことはできません。そこで、次の2段階に分けて考えます。①キャリアを止めて太陽歯車を1回転させます。これは普通の歯車列と同じ動きです。②歯車どうしをかみ合わせたまま、機構全体を1つの塊として回転させます。すべての要素が同じ角度だけ回り、かみ合いの状態は変わりません。②で回す量を、①で回った内歯車をちょうど元に戻す量にすると、①と②を足したときに内歯車が止まった状態、つまり内歯車を固定したときの動きになります。
| 要素 | ① キャリアを止めて太陽歯車を+1回転 | ② 機構全体を丸ごと +Zs/Zr 回転 | ①+② |
|---|---|---|---|
| 太陽歯車 | +1 | +Zs/Zr | 1 + Zs/Zr |
| 遊星歯車 | −Zs/Zp | +Zs/Zr | −Zs/Zp + Zs/Zr |
| 内歯車 | −Zs/Zr | +Zs/Zr | 0(固定) |
| キャリア | 0 | +Zs/Zr | Zs/Zr |
太陽歯車(入力)とキャリア(出力)の回転数の比をとると、(1 + Zs/Zr) ÷ (Zs/Zr) = 1 + Zr/Zs となり、表1の減速比が得られます。この考え方の元になっているのは、キャリアから見た各歯車の相対的な回転は普通の歯車列と同じ比になるという原理です。19世紀にロバート・ウィリス(Robert Willis)が示したもので、計算機の回転数の計算もこの関係を使っています。
歯数の決め方
計算機に入力する歯数は、太陽歯車 Zs と遊星歯車 Zp の2つです。内歯車の歯数 Zr は、この2つから自動的に決まります。ここでは、歯数が満たすべき2つの条件(同軸条件と内歯車との干渉)を説明します。
同軸条件(内歯車の歯数は自動で決まる)
遊星歯車は、太陽歯車とも内歯車ともかみ合います。太陽歯車と遊星歯車の中心距離と、遊星歯車と内歯車の中心距離が一致しなければならないため、標準(転位なし)の歯車では内歯車の歯数が次の式で決まります。
Zr = Zs + 2 × Zp
例えば Zs = 20・Zp = 25 なら Zr = 70 です。内歯車を固定したときの減速比にこれを代入すると 1 + Zr/Zs = 2 + 2 × Zp/Zs となり、太陽歯車に対して遊星歯車を大きくするほど減速比が大きくなることが分かります。また、減速比は必ず2より大きくなります。
Zr = Zs + 2 × Zp 以外の歯数を選ぶことができます。3Dプリント製の遊星減速機で、太陽15歯・遊星22歯・内歯車60歯(15 + 2 × 22 = 59 ≠ 60)を転位で組んだ例もあります。meta-maticの生成機能は転位に対応していないため、計算機も同軸条件を満たす歯数だけを扱います。内歯車との干渉と遊星の最小歯数
外歯車と内歯車のかみ合いでは、外歯車どうしでは起きない干渉が発生します。代表的なものは以下の3つです。
- インボリュート干渉 : 内歯車の歯先が、外歯車(遊星)の歯元に食い込む。外歯車の歯数が少ないときに起きやすい
- トロコイド干渉 : かみ合いから抜けるとき、外歯車の歯先が内歯車の歯に当たる。2つの歯数の差が小さいときに起きる
- トリミング干渉 : 歯数が近いと、外歯車を半径方向に出し入れできない。軸方向に差し込めば組み立てられる
遊星歯車機構では、内歯車と遊星歯車の歯数差が Zr − Zp = Zs + Zp と大きいため、トロコイド干渉とトリミング干渉は通常の範囲では問題になりません。効いてくるのはインボリュート干渉で、内歯車の歯数ごとに遊星歯車の最小歯数が決まります。
| 内歯車の歯数 Zr | 遊星歯車の最小歯数 |
|---|---|
| 51〜52 | 22 |
| 53〜63 | 21 |
| 64〜85 | 20 |
| 86〜120 | 19 |
トリミング干渉は、上で述べたとおり歯数差が大きいので通常は発生しません。仮に半径方向から入らない場合でも、歯すじがまっすぐの平歯車であれば遊星歯車を内歯車に軸方向から差し込むことで組み立てられます。ダブルヘリカルギアのように軸方向に差し込めない歯形では、内歯車を半分に割って両側から組み込むことがあります。
遊星の数
遊星の数 N には、等間隔に組み込めるか(等配組立条件)と隣の遊星とは当たらないか(隣接条件)という2つの幾何学的な条件があります。そのうえで、何個にすると荷重をうまく分散できるかを考えます。
等配組立条件
遊星を等間隔(360°/N ごと)に配置して、どの遊星も太陽歯車と内歯車の両方に歯が入るには、次の値が整数でなければなりません。
(Zs + Zr) ÷ N = 整数
例えば Zs = 20・Zr = 70 なら (20 + 70) ÷ 3 = 30 で、遊星3個は組めます。遊星4個では 90 ÷ 4 = 22.5 となり組めません。よくある誤解として「太陽歯車と内歯車の歯数がそれぞれNで割り切れる」という条件がありますが、これでは実際に組める歯数の組まで弾いてしまいます。判定に使うのは歯数の和です。
この条件は、隣り合う遊星のあいだを内歯車・遊星・太陽歯車のピッチ円上の弧でつないだ長さが、歯のピッチの整数倍でなければならない、と考えると導くことができます。等間隔に置くのは、太陽歯車やキャリアを支える軸受にかかる半径方向の力を打ち消し合わせるためです。遊星の間隔を不均等にすれば条件は緩みますが、回転のバランスが崩れます。meta-maticの計算機では等配だけを扱います。
隣の遊星との干渉(隣接条件)
遊星を増やすと、隣り合う遊星の距離が縮みます。遊星の中心どうしの距離が遊星の歯先円直径より大きくないと、歯先どうしが当たります。meta-maticの計算機は、この余裕(隣接クリアランス)を次の式で求めます。
g = 2a × sin(180°/N) − m × (Zp + 2) (a = 中心距離 = m × (Zs + Zp) ÷ 2)
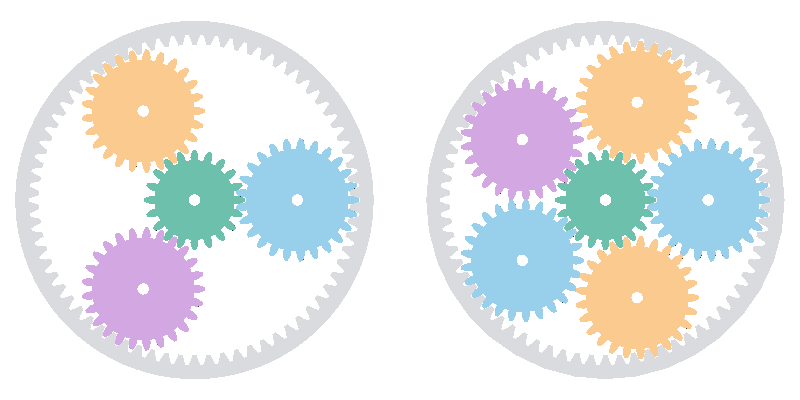
g が0以下なら隣の遊星と当たるため組めません。0は歯先がちょうど触れる境目で、実際には余裕が必要です。計算機は g が 0.5m 未満のとき「成立(注意)」と表示しますが、このしきい値は3Dプリントの造形誤差を見込んだ本サイトの独自設定値です。NASAの論文では、隣の遊星との間に歯末のたけ2つ分(2m)の余裕を設計条件として課しています。
遊星を増やすと、隣接条件のために取れる減速比の上限が下がります。計算機の判定で成立する歯数の組をすべて調べると、内歯車を固定したときの最大減速比は以下のとおりでした。
| 遊星の数 N | 最大減速比 | そのときの歯数 Zs / Zp |
|---|---|---|
| 2 | 8.000 | 17 / 51 |
| 3 | 7.765 | 17 / 49 |
| 4 | 6.000 | 22 / 44 |
| 5 | 4.412 | 34 / 41 |
| 6 | 3.767 | 43 / 38 |
| 8 | 3.088 | 57 / 31 |
「成立(注意)」の組まで含めると、上限は遊星4個で6.182、5個で4.545まで上がります。逆に、余裕を 2m 以上取ると、遊星4個で5.667、遊星5個で4.286まで下がります。同論文でも、遊星5個では最大減速比4、遊星4個では5に制限されたと報告されており、同じ傾向が結果に現れました。
遊星は何個にするか
遊星を増やせば1個あたりの荷重が減少しそうに見えますが、実際には製造時の誤差による影響で、均等には分け合えないことがほとんどです。遊星3個で太陽歯車・内歯車・キャリアのどれか1つを半径方向に浮かせて自由に動けるようにすると、誤差の種類や大きさによらず、3個が荷重を均等に分け合います。
同じ研究では、遊星4個の最大荷重は、誤差がなければ遊星3個の3/4ですが、キャリアのピン穴1か所に50 µmの位置誤差があると1.02倍となり、3個より大きくなりました。遊星6個でも、同じ誤差では3個の0.87倍までしか下がりません。
STEPファイルの生成と組み立て
歯数と遊星の数は 遊星歯車の計算機 で決め、そこから平歯車と内歯車の生成ページへ値を引き継いで部品を作ります。
歯数と遊星の数を決める
計算機にモジュール・太陽歯車の歯数・遊星歯車の歯数・遊星の数を入力し、固定する要素を選びます。減速比と内歯車の歯数がすぐに表示されます。判定を確かめる
同軸・等配組立・隣接・インボリュート干渉の4条件の判定を確かめます。総合判定が「成立」または「成立(注意)」のときだけ、3D生成へのリンクとCAD組立角度の表が表示されます。太陽歯車と遊星歯車を生成する
計算機のリンクから平歯車ジェネレーターを開くと、モジュールと歯数が入力済みになります。軸穴径と歯幅を決め、利用規約への同意にチェックを入れて生成します。遊星歯車は1つ生成すれば、CAD上で必要な数だけ複製できます。内歯車を生成する
内歯車のリンクからは、モジュール・歯数に加えて推奨外径が入力済みになります。歯幅を決めて生成します。CADで組み立てる
太陽歯車の中心を原点に置き、計算機のCAD組立角度の表に従って、各遊星を自分の中心まわりに回してから指定の座標へ移動し、内歯車も表の角度だけ回します。かみ合いを確認する
アセンブリ上で歯の重なりがないかを確かめ、キャリアのピン位置(遊星の中心)を決めて部品を設計します。
CADで組み立てる角度
生成した歯車をそのまま中心位置に並べるだけでは、歯と歯が重なって組めないことがあります。遊星ごとのかみ合いは一般に位相がずれており、遊星を置く位置によって、歯が入る回転角が変わるためです。計算機のCAD組立角度の表は、太陽歯車の中心を原点、歯車の軸をZ軸、+Z側から見て反時計回りを正として、各遊星の中心座標と回転角を示します。
- 回してから移動する : 遊星は、まず自分の中心まわりに回転角 θ だけ回し、そのあと中心座標へ移動する。順序を逆にすると位置がずれる
- 遊星ごとに角度が違う場合がある : 例えば Zs=22・Zp=24・遊星4個では、回転角が 7.5° と 0° の交互になる。全遊星に同じ角度を使わない
- 遊星の歯数が偶数なら内歯車も回す : 遊星歯車が偶数歯のときは内歯車を半ピッチ(180°/Zr)回す。上の例では 180/70 ≒ 2.571°
表の角度は、meta-maticの生成機能が出力する部品の向き(外歯車は歯の中心、内歯車は歯溝の中心が+X軸)に合わせた値で、生成した部品を実際に配置して確かめています。他のツールで作った歯車には、そのまま使用できない可能性があります。
3Dプリント・組み立ての注意点
遊星歯車機構は3Dプリントでも作れますが、幾何学的に成立する歯数でも、造形誤差や収縮でかみ合いが悪くなることがあります。FDM方式(PLA)で2段の遊星減速機を作ったレポートを参考に、次の点に注意してください。
- バックラッシュ(遊び) : meta-maticの歯車はバックラッシュ0で生成されるため、造形誤差によってはきつくなります。組み立てて回し、かみ合いがきつくないかを確かめてください。
- 造形誤差 : 3Dプリント部品は寸法が0.2 mm程度小さく出ると言われています。
- プリント方向と積層 : 部品の軸を造形面に垂直に立てて印刷し、太陽歯車と遊星歯車は0.1 mmの細かい積層で印刷する。
- 充填率 : 荷重を受ける部品の充填率を上げる。
- 潤滑 : グリスを塗る。
0.5m 未満です。3Dプリントでは造形誤差で当たりやすいため、できるだけ「成立」の組を選んでください。よくある質問
Q減速比を10以上にしたいときはどうすればよいですか?
Qどの要素を固定すればよいですか?
Q太陽歯車と内歯車の歯数は、それぞれ遊星の数で割り切れる必要がありますか?
Q内歯車の歯数を自由に決めたいのですが、できますか?
Zs + 2 × Zp に決まります。これ以外の歯数にするには転位歯車で中心距離を合わせる必要がありますが、meta-maticの生成機能と計算機は転位に対応していません。QキャリアのSTEPファイルも生成できますか?
関連リソース
遊星歯車機構の設計に役立つ計算ツール・解説記事と、本ガイドが参照した技術資料・論文をまとめました。
- 遊星歯車の計算機 — 歯数と遊星の数から減速比・組立条件・CAD組立角度を計算
- 歯車比・減速比計算ツール — 多段構成の減速比を計算
- 平歯車(スパーギア)解説記事 — 平歯車の歯数・軸穴径・歯幅の選び方
- 歯車のモジュール解説記事 — モジュールの意味と決め方
- KHK Gear Technical Reference §17.1 Planetary Gear System — 遊星歯車機構の3条件と減速比(英語)
- KHK Gear Technical Reference §4.2 Internal Gears — 内歯車の干渉(英語)
- Savage ほか, Effects of Planetary Gear Ratio on Mean Service Life (NASA TM-107275) — 減速比と遊星の数・大きさの関係(英語)
- Bodas & Kahraman, Influence of Carrier and Gear Manufacturing Errors on the Static Load Sharing Behavior of Planetary Gear Sets — 遊星の数と荷重分担(英語)
- Parker & Lin, Mesh Phasing Relationships in Planetary and Epicyclic Gears — 遊星ごとのかみ合いの位相(英語)
- Hrdlička, 3D Printed Planetary Gearbox for Robotic Arm Joints — 3Dプリント製の2段遊星減速機の設計・製作(英語)
- 李樹庭「遊星歯車装置の設計及び自動製図ソフトの開発」(島根大学) — 組立条件の導き方と内歯車の干渉
- 前川仁「遊星歯車の組立条件緩和による設計自由度拡大」 — 遊星を不等間隔に置く場合
- R. Willis, Principles of Mechanism, 1841 — キャリアから見た相対回転による減速比の考え方(英語)