Planetengetriebe: Übersetzung, Montage und Planetenanzahl
Ein Planetengetriebe ist ein Zahnradmechanismus, bei dem mehrere Planetenräder um ein zentrales Sonnenrad umlaufen und von einem Hohlrad umschlossen werden. Es erreicht große Übersetzungen, während An- und Abtriebswelle auf derselben Achse bleiben, und weil sich mehrere Räder die Belastung teilen, lassen sich kompakte und dennoch belastbare Untersetzungsgetriebe bauen. Mit meta-matic erzeugen Sie Sonnen- und Planetenräder im Stirnrad-Generator, das Hohlrad im Hohlrad-Generator und wählen Zähnezahlen und Planetenanzahl mit dem Planetengetriebe-Rechner. Dieser Leitfaden behandelt den Zusammenhang zwischen festgehaltenem Glied und Übersetzung, die Bedingungen an die Zähnezahlen für die Montage, die Wahl der Planetenanzahl sowie die Erzeugung der STEP-Dateien und die Montage im CAD.
Was ist ein Planetengetriebe?
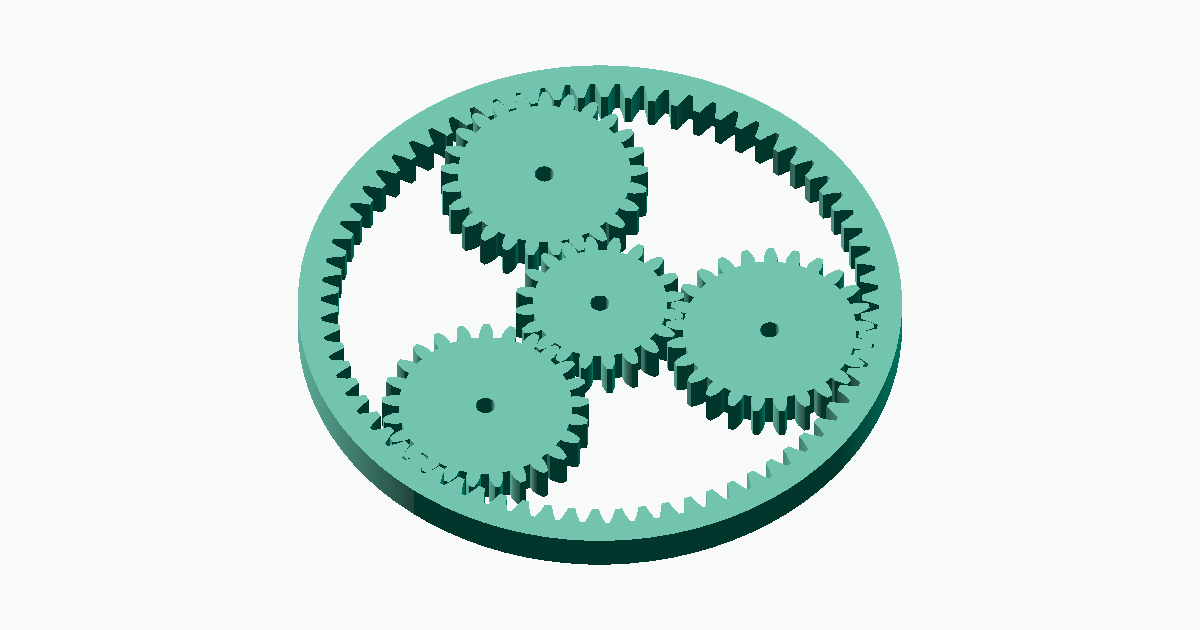
Ein Planetengetriebe besteht aus vier Gliedern: dem Sonnenrad, den Planetenrädern, dem Hohlrad und dem Steg (Planetenträger), der die Planetenachsen trägt. Jedes Planetenrad kämmt sowohl mit dem Sonnenrad als auch mit dem Hohlrad; es dreht sich um die eigene Achse (Eigendrehung) und läuft zugleich mit dem Steg um das Sonnenrad um (Umlauf). Da Sonnenrad, Hohlrad und Steg auf einer gemeinsamen Achse liegen, liegen An- und Abtrieb auf einer Geraden.
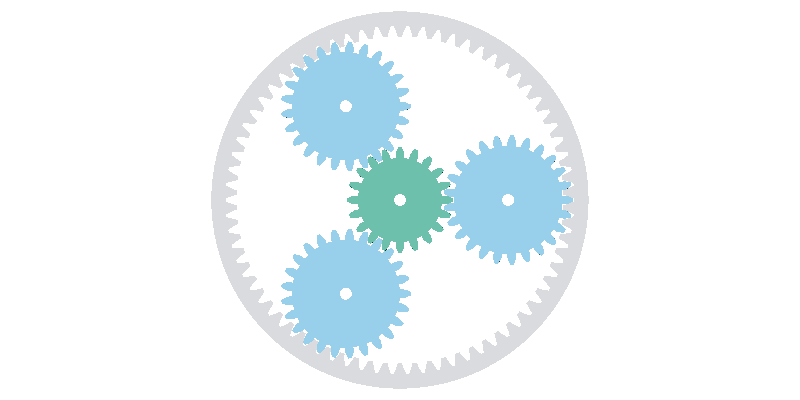
Planetengetriebe werden überall dort eingesetzt, wo auf kleinem Raum eine große Drehzahlwandlung nötig ist — in Automatikgetrieben und der Leistungsverzweigung von Hybridfahrzeugen, in Fahrrad-Nabenschaltungen, Windkraftanlagen und Getrieben für verschiedenste Industriemaschinen.
Die Stirnräder und Hohlräder von meta-matic werden beide mit 20° Eingriffswinkel, der genormten Kopfhöhe 1,0·m, der Fußhöhe 1,25·m, ohne Profilverschiebung und mit Flankenspiel 0 erzeugt. Die Bedingungen in diesem Leitfaden und die Prüfungen des Rechners setzen dieses Zahnprofil voraus.
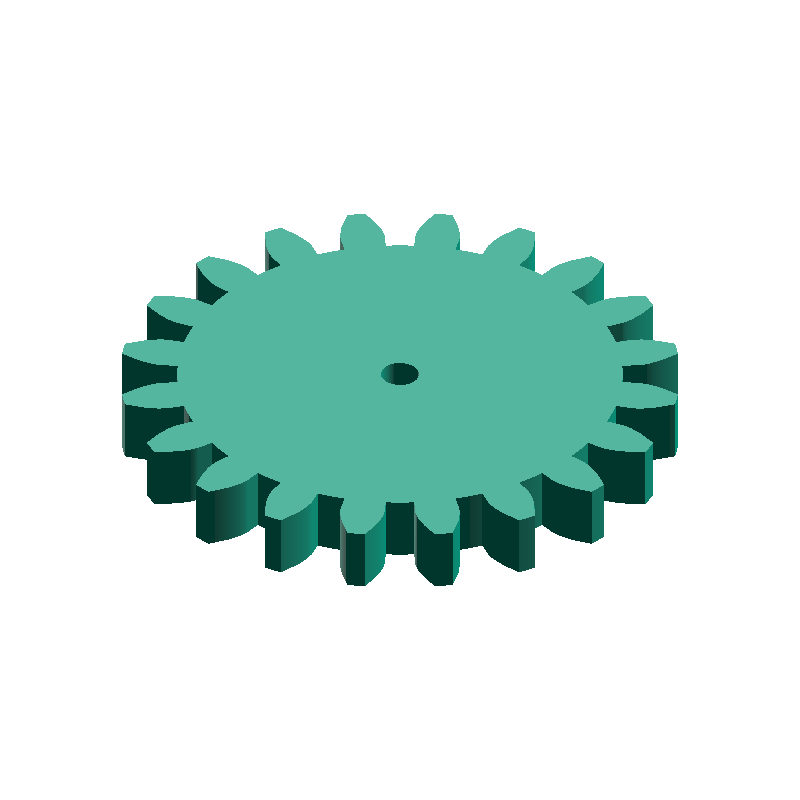
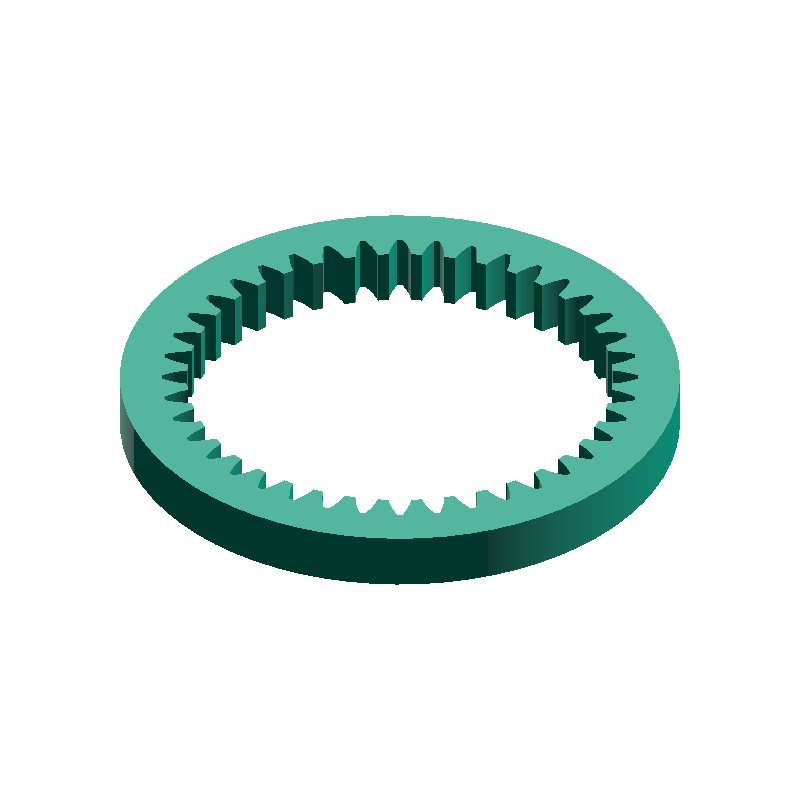
Festgehaltenes Glied und Übersetzung
Bei einem Planetengetriebe wird von Sonnenrad, Hohlrad und Steg ein Glied festgehalten, eines angetrieben und eines als Abtrieb genutzt. Welches Glied festgehalten wird, bestimmt Übersetzung und Drehrichtung. Mit den Zähnezahlen von Sonnenrad Zs und Hohlrad Zr ergeben sich die drei Kombinationen wie folgt.
| Festes Glied | Antrieb → Abtrieb | Übersetzung | Drehrichtung | Beispiel (Zs=20, Zr=70) |
|---|---|---|---|---|
| Hohlrad (Planetary type) | Sonnenrad → Steg | 1 + Zr/Zs | gleich | 4,500 |
| Sonnenrad (Solar type) | Hohlrad → Steg | 1 + Zs/Zr | gleich | 1,286 |
| Steg (Star type) | Sonnenrad → Hohlrad | −Zr/Zs | gegenläufig | −3,500 |
Die größte Übersetzung ergibt sich, wenn das Hohlrad festgehalten wird. Wird stattdessen der Steg festgehalten, drehen sich die Planetenräder nur um feststehende Achsen und wirken als Zwischenräder, die die Drehrichtung umkehren. Der Mechanismus verhält sich dann wie ein gewöhnliches Rädergetriebe.
Die Übersetzung in zwei Schritten bestimmen
Da die Planeten umlaufen, lässt sich die Übersetzung nicht direkt aus dem Zähnezahlverhältnis ablesen. Man betrachtet sie deshalb in zwei Schritten. ① Den Steg festhalten und das Sonnenrad eine Umdrehung drehen. Das entspricht der Bewegung eines gewöhnlichen Rädergetriebes. ② Die Räder im Eingriff lassen und den gesamten Mechanismus als einen Block drehen. Alle Glieder drehen sich um denselben Winkel, und der Eingriff ändert sich nicht. Wählt man den Drehwinkel in Schritt ② so, dass er die Bewegung des Hohlrads aus Schritt ① genau aufhebt, steht das Hohlrad in der Summe von ① und ② still — das ist die Bewegung bei festgehaltenem Hohlrad.
| Glied | ① Steg fest, Sonne +1 | ② Alles um +Zs/Zr | ①+② |
|---|---|---|---|
| Sonnenrad | +1 | +Zs/Zr | 1 + Zs/Zr |
| Planetenrad | −Zs/Zp | +Zs/Zr | −Zs/Zp + Zs/Zr |
| Hohlrad | −Zs/Zr | +Zs/Zr | 0 (fest) |
| Steg | 0 | +Zs/Zr | Zs/Zr |
Das Verhältnis der Drehzahl von Sonnenrad (Antrieb) und Steg (Abtrieb) ergibt (1 + Zs/Zr) ÷ (Zs/Zr) = 1 + Zr/Zs, also die Übersetzung aus Tabelle 1. Grundlage ist das Prinzip, dass die Relativdrehungen der Räder, vom Steg aus gesehen, im selben Verhältnis stehen wie bei einem gewöhnlichen Rädergetriebe. Es wurde im 19. Jahrhundert von Robert Willis formuliert, und auch der Rechner nutzt diesen Zusammenhang für die Drehzahlen.
Wahl der Zähnezahlen
Der Rechner erwartet zwei Zähnezahlen: Sonnenrad Zs und Planetenrad Zp. Die Zähnezahl des Hohlrads Zr ergibt sich automatisch aus diesen beiden. Dieser Abschnitt erläutert die zwei Bedingungen, die die Zähnezahlen erfüllen müssen: die Koaxialbedingung und die Eingriffsstörung mit dem Hohlrad.
Koaxialbedingung (die Hohlradzähnezahl ergibt sich automatisch)
Jedes Planetenrad kämmt sowohl mit dem Sonnenrad als auch mit dem Hohlrad. Der Achsabstand Sonne–Planet muss gleich dem Achsabstand Planet–Hohlrad sein; bei Normalverzahnung (ohne Profilverschiebung) ergibt sich die Zähnezahl des Hohlrads daher aus folgender Formel.
Zr = Zs + 2 × Zp
Zum Beispiel ergeben Zs = 20 und Zp = 25 den Wert Zr = 70. Setzt man dies in die Übersetzung bei festgehaltenem Hohlrad ein, erhält man 1 + Zr/Zs = 2 + 2 × Zp/Zs; daraus folgt, dass die Übersetzung umso größer wird, je größer die Planeten im Verhältnis zum Sonnenrad sind. Außerdem ist die Übersetzung stets größer als 2.
Zr = Zs + 2 × Zp wählen, ohne dass die Achsabstände voneinander abweichen. So wurde etwa ein 3D-gedrucktes Planetengetriebe mit 15 Zähnen am Sonnenrad, 22 Zähnen an den Planeten und 60 Zähnen am Hohlrad (15 + 2 × 22 = 59 ≠ 60) mithilfe von Profilverschiebung aufgebaut. Die Generatoren von meta-matic unterstützen keine Profilverschiebung, daher behandelt auch der Rechner nur Zähnezahlen, die die Koaxialbedingung erfüllen.Eingriffsstörung mit dem Hohlrad und Mindestzähnezahl der Planeten
Im Eingriff zwischen Außen- und Innenverzahnung treten Störungen auf, die zwischen zwei Außenrädern nicht vorkommen. Die drei typischen sind im Folgenden aufgeführt.
- Evolventen-Eingriffsstörung : Die Zahnköpfe des Hohlrads dringen in den Zahnfuß des Außenrads (Planet) ein. Sie tritt vor allem bei Außenrädern mit wenigen Zähnen auf
- Trochoiden-Störung : Die Zahnköpfe des Außenrads stoßen beim Austritt aus dem Eingriff an die Zähne des Hohlrads. Sie tritt auf, wenn die Differenz der beiden Zähnezahlen klein ist
- Trimming-Störung : Bei ähnlichen Zähnezahlen lässt sich das Außenrad nicht radial ein- oder ausbauen. Axial eingeschoben lässt es sich dennoch montieren
In einem Planetengetriebe ist die Zähnezahldifferenz zwischen Hohlrad und Planet, Zr − Zp = Zs + Zp, groß, sodass Trochoiden- und Trimming-Störung im üblichen Bereich keine Rolle spielen. Entscheidend ist die Evolventen-Eingriffsstörung, aus der sich für jede Hohlradzähnezahl eine Mindestzähnezahl der Planeten ergibt.
| Zähnezahl Hohlrad Zr | Mindestzähnezahl Planet |
|---|---|
| 51–52 | 22 |
| 53–63 | 21 |
| 64–85 | 20 |
| 86–120 | 19 |
Wie oben beschrieben, tritt die Trimming-Störung wegen der großen Zähnezahldifferenz normalerweise nicht auf. Selbst wenn sich ein Planet nicht radial einsetzen lässt, kann ein geradverzahntes Stirnrad montiert werden, indem man den Planeten axial in das Hohlrad einschiebt. Bei Verzahnungen, die sich nicht axial einschieben lassen, etwa Doppelschrägverzahnungen, wird das Hohlrad mitunter in zwei Hälften geteilt und von beiden Seiten montiert.
Anzahl der Planeten
Für die Planetenanzahl N gelten zwei geometrische Bedingungen: ob sich die Planeten gleichmäßig verteilt einbauen lassen (Montagebedingung) und ob sich benachbarte Planeten nicht berühren (Nachbarbedingung). Darüber hinaus ist zu überlegen, bei welcher Anzahl sich die Belastung gut verteilt.
Montagebedingung bei gleichmäßiger Verteilung
Damit gleichmäßig verteilte Planeten (alle 360°/N) sowohl mit dem Sonnenrad als auch mit dem Hohlrad in Eingriff kommen, muss der folgende Wert ganzzahlig sein.
(Zs + Zr) ÷ N = ganze Zahl
Zum Beispiel ergibt sich mit Zs = 20 und Zr = 70 der Wert (20 + 70) ÷ 3 = 30, drei Planeten lassen sich also einbauen. Mit vier Planeten ergibt sich 90 ÷ 4 = 22,5, das geht nicht. Ein häufiges Missverständnis ist die Bedingung, die Zähnezahlen von Sonnenrad und Hohlrad müssten jeweils durch N teilbar sein; sie schließt jedoch Kombinationen aus, die sich tatsächlich montieren lassen. Geprüft wird die Summe der Zähnezahlen.
Die Bedingung lässt sich herleiten, indem man fordert, dass der Weg zwischen benachbarten Planeten entlang der Teilkreisbögen von Hohlrad, Planet und Sonnenrad ein ganzzahliges Vielfaches der Zahnteilung ist. Die Planeten werden gleichmäßig verteilt, damit sich die Radialkräfte auf die Lager von Sonnenrad und Steg aufheben. Eine ungleichmäßige Verteilung lockert die Bedingung, stört aber das Gleichgewicht im Lauf. Der Rechner von meta-matic behandelt nur die gleichmäßige Verteilung.
Störung zwischen benachbarten Planeten (Nachbarbedingung)
Mit mehr Planeten rücken benachbarte Planeten näher zusammen. Ist der Abstand der Planetenmittelpunkte nicht größer als der Kopfkreisdurchmesser des Planeten, stoßen die Zahnköpfe aneinander. Der Rechner von meta-matic berechnet diesen Spielraum (Abstand benachbarter Planeten) mit folgender Formel.
g = 2a × sin(180°/N) − m × (Zp + 2) (a = Achsabstand = m × (Zs + Zp) ÷ 2)
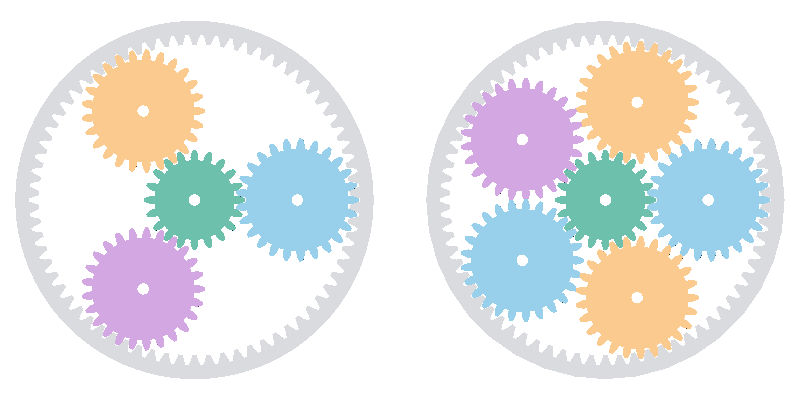
Ist g null oder kleiner, stoßen benachbarte Planeten aneinander und das Getriebe lässt sich nicht montieren. Null ist die Grenze, an der sich die Zahnköpfe gerade berühren; in der Praxis ist ein Spielraum nötig. Der Rechner zeigt „Möglich (Achtung)“ an, wenn g kleiner als 0,5·m ist; diese Schwelle ist eine eigene Festlegung dieser Website, die Maßabweichungen beim 3D-Druck berücksichtigt. Die NASA-Arbeit setzt als Auslegungsbedingung einen Spielraum von zwei Kopfhöhen (2·m) zwischen benachbarten Planeten an.
Mit mehr Planeten sinkt die größte Übersetzung, die die Nachbarbedingung zulässt. Werden alle Zähnezahlkombinationen aufgezählt, die der Rechner als möglich bewertet, ergeben sich bei festgehaltenem Hohlrad die folgenden größten Übersetzungen.
| Planetenanzahl N | Größte Übersetzung | Zähnezahlen Zs / Zp |
|---|---|---|
| 2 | 8,000 | 17 / 51 |
| 3 | 7,765 | 17 / 49 |
| 4 | 6,000 | 22 / 44 |
| 5 | 4,412 | 34 / 41 |
| 6 | 3,767 | 43 / 38 |
| 8 | 3,088 | 57 / 31 |
Bezieht man die Kombinationen mit „Möglich (Achtung)“ ein, steigt die Grenze bei vier Planeten auf 6,182 und bei fünf auf 4,545. Fordert man umgekehrt einen Spielraum von mindestens 2·m, sinkt sie bei vier Planeten auf 5,667 und bei fünf auf 4,286. Auch die genannte Arbeit berichtet, dass ihre Auslegungen mit fünf Planeten auf eine größte Übersetzung von 4 und mit vier Planeten auf 5 begrenzt waren; dieselbe Tendenz zeigt sich in diesen Ergebnissen.
Wie viele Planeten?
Mehr Planeten scheinen die Belastung je Planet zu senken, doch in der Praxis verhindern Fertigungsfehler meist eine gleichmäßige Lastaufteilung. Bei drei Planeten teilen sich die drei die Belastung unabhängig von Art und Größe der Fehler gleichmäßig, wenn eines der Glieder Sonnenrad, Hohlrad oder Steg radial schwimmend gelagert ist und sich frei einstellen kann.
In derselben Untersuchung beträgt die größte Planetenbelastung bei vier Planeten ohne Fehler 3/4 der Belastung bei drei Planeten; ein Lagefehler von 50 µm an einer einzigen Bolzenbohrung des Stegs erhöht sie jedoch auf das 1,02-Fache und damit über den Wert bei drei Planeten. Selbst mit sechs Planeten sinkt sie bei demselben Fehler nur auf das 0,87-Fache des Werts bei drei Planeten.
STEP-Dateien erzeugen und montieren
Legen Sie Zähnezahlen und Planetenanzahl mit dem Planetengetriebe-Rechner fest und übernehmen Sie die Werte von dort in die Seiten für Stirnrad und Hohlrad, um die Teile zu erzeugen.
Zähnezahlen und Planetenanzahl festlegen
Geben Sie im Rechner Modul, Zähnezahl des Sonnenrads, Zähnezahl der Planetenräder und Planetenanzahl ein und wählen Sie das festgehaltene Glied. Übersetzung und Hohlradzähnezahl werden sofort angezeigt.Ergebnis prüfen
Prüfen Sie das Ergebnis für die vier Bedingungen Koaxialität, Montage bei gleichmäßiger Verteilung, Nachbarabstand und Evolventen-Eingriffsstörung. Die Links zu den 3D-Generatoren und die Tabelle der CAD-Montagewinkel erscheinen nur, wenn das Gesamtergebnis „Möglich“ oder „Möglich (Achtung)“ lautet.Sonnenrad und Planetenräder erzeugen
Wenn Sie den Stirnrad-Generator über den Link des Rechners öffnen, sind Modul und Zähnezahl bereits eingetragen. Wählen Sie Bohrung und Zahnbreite, setzen Sie das Häkchen zur Bestätigung, dass Sie die Lizenz gelesen haben, und erzeugen Sie das Teil. Ein Planetenrad genügt; im CAD vervielfältigen Sie es auf die benötigte Anzahl.Hohlrad erzeugen
Über den Link zum Hohlrad ist neben Modul und Zähnezahl auch der empfohlene Außendurchmesser eingetragen. Wählen Sie die Zahnbreite und erzeugen Sie das Teil.Im CAD montieren
Legen Sie den Mittelpunkt des Sonnenrads in den Ursprung. Drehen Sie gemäß der Tabelle der CAD-Montagewinkel jedes Planetenrad um seinen eigenen Mittelpunkt, verschieben Sie es dann an die angegebenen Koordinaten und drehen Sie das Hohlrad um den in der Tabelle angegebenen Winkel.Eingriff prüfen
Prüfen Sie die Baugruppe auf sich überschneidende Zähne, legen Sie dann die Bolzenpositionen des Stegs (die Planetenmittelpunkte) fest und konstruieren Sie das Teil.
Montagewinkel im CAD
Setzt man die erzeugten Räder einfach an ihre Mittelpunkte, können sich Zähne überschneiden, sodass sich das Getriebe nicht montieren lässt. Der Grund: Der Eingriff der einzelnen Planeten ist im Allgemeinen gegeneinander phasenverschoben, sodass der Drehwinkel, bei dem die Zähne eingreifen, von der Position des Planeten abhängt. Die Tabelle der CAD-Montagewinkel im Rechner gibt für jeden Planeten Mittelpunktkoordinaten und Drehwinkel an; Ursprung ist der Mittelpunkt des Sonnenrads, die Radachse ist die Z-Achse, und positiv ist der Gegenuhrzeigersinn mit Blick von +Z.
- Erst drehen, dann verschieben : Drehen Sie jedes Planetenrad zuerst um seinen eigenen Mittelpunkt um den Winkel θ und verschieben Sie es danach an seine Mittelpunktkoordinaten. In umgekehrter Reihenfolge verschiebt sich die Position
- Der Winkel kann sich von Planet zu Planet unterscheiden : Bei Zs=22, Zp=24 und vier Planeten wechseln sich die Drehwinkel z. B. zwischen 7,5° und 0° ab. Verwenden Sie nicht für alle Planeten denselben Winkel
- Bei gerader Planetenzähnezahl auch das Hohlrad drehen : Haben die Planeten eine gerade Zähnezahl, drehen Sie das Hohlrad um eine halbe Teilung (180°/Zr). Im obigen Beispiel sind das 180/70 ≈ 2,571°
Die Winkel in der Tabelle sind auf die Ausrichtung der von den Generatoren von meta-matic ausgegebenen Teile abgestimmt (bei Außenrädern liegt die Zahnmitte, bei Hohlrädern die Lückenmitte auf der +X-Achse) und wurden durch tatsächliches Platzieren der erzeugten Teile geprüft. Für Räder aus anderen Werkzeugen gelten sie möglicherweise nicht unverändert.
Hinweise zu 3D-Druck und Montage
Planetengetriebe lassen sich im 3D-Druck herstellen, doch selbst bei geometrisch möglichen Zähnezahlen können Maßabweichungen und Schwindung den Eingriff verschlechtern. In Anlehnung an einen Bericht über ein zweistufiges Planetengetriebe aus dem FDM-Verfahren (PLA) beachten Sie folgende Punkte.
- Flankenspiel : Die Räder von meta-matic werden mit Flankenspiel 0 erzeugt; je nach Maßabweichungen kann der Eingriff daher stramm sein. Montieren und drehen Sie die Räder, um zu prüfen, dass der Eingriff nicht zu stramm ist.
- Maßabweichungen : 3D-gedruckte Teile fallen Berichten zufolge etwa 0,2 mm zu klein aus.
- Druckausrichtung und Schichten : Drucken Sie die Teile mit der Achse senkrecht zur Druckplatte und Sonnen- sowie Planetenräder mit feinen Schichten von 0,1 mm.
- Füllgrad : Erhöhen Sie den Füllgrad von Teilen, die Belastung aufnehmen.
- Schmierung : Tragen Sie Fett auf.
0,5·m Kopfspielraum zwischen den Planeten. Beim 3D-Druck stoßen sie durch Maßabweichungen leicht aneinander; wählen Sie daher nach Möglichkeit Kombinationen mit „Möglich“.Häufige Fragen
QWas tun, wenn eine Übersetzung von 10 oder mehr nötig ist?
QWelches Glied sollte ich festhalten?
QMüssen die Zähnezahlen von Sonnenrad und Hohlrad jeweils durch die Planetenanzahl teilbar sein?
QKann ich die Zähnezahl des Hohlrads frei wählen?
Zs + 2 × Zp festgelegt. Andere Zähnezahlen erfordern profilverschobene Räder zum Ausgleich der Achsabstände, die die Generatoren und der Rechner von meta-matic nicht unterstützen.QKann ich auch eine STEP-Datei für den Steg erzeugen?
Weiterführende Ressourcen
Rechner und Leitfäden für die Auslegung von Planetengetrieben sowie die technischen Unterlagen und Fachartikel, auf die sich dieser Leitfaden stützt.
- Planetengetriebe-Rechner — berechnet Übersetzung, Montagebedingungen und CAD-Montagewinkel aus Zähnezahlen und Planetenanzahl
- Übersetzungsrechner — berechnet die Übersetzung mehrstufiger Getriebe
- Stirnrad-Leitfaden — Wahl von Zähnezahl, Bohrung und Zahnbreite eines Stirnrads
- Modul-Leitfaden — Bedeutung und Wahl des Moduls
- KHK Gear Technical Reference §17.1 Planetary Gear System — die drei Bedingungen und Übersetzungen von Planetengetrieben (Englisch)
- KHK Gear Technical Reference §4.2 Internal Gears — Eingriffsstörungen bei Hohlrädern (Englisch)
- Savage u. a., Effects of Planetary Gear Ratio on Mean Service Life (NASA TM-107275) — Zusammenhang zwischen Übersetzung, Anzahl und Größe der Planeten (Englisch)
- Bodas & Kahraman, Influence of Carrier and Gear Manufacturing Errors on the Static Load Sharing Behavior of Planetary Gear Sets — Planetenanzahl und Lastaufteilung (Englisch)
- Parker & Lin, Mesh Phasing Relationships in Planetary and Epicyclic Gears — Phasenlage des Eingriffs der einzelnen Planeten (Englisch)
- Hrdlička, 3D Printed Planetary Gearbox for Robotic Arm Joints — Auslegung und Bau eines 3D-gedruckten zweistufigen Planetengetriebes (Englisch)
- Li Shuting, Auslegung von Planetengetrieben und Entwicklung einer automatischen Zeichensoftware (Universität Shimane) — Herleitung der Montagebedingung und Eingriffsstörungen bei Hohlrädern (Japanisch)
- Maekawa, Größere Gestaltungsfreiheit durch gelockerte Montagebedingung bei Planetengetrieben — ungleichmäßig verteilte Planeten (Japanisch)
- R. Willis, Principles of Mechanism, 1841 — Übersetzung aus der Relativdrehung, vom Steg aus gesehen (Englisch)
- Übersetzungsrechner Berechnet Übersetzungsverhältnis, Ausgangsdrehzahl und Drehmoment aus Antriebs- und Abtriebszähnezahl (mehrstufig)
- Stirnrad-Achsabstand-Rechner Berechnet Achsabstand und wichtige Maße von Stirnrädern aus Modul und zwei Zähnezahlen
- Planetengetriebe-Zähnezahl- & Montagebedingungs-Rechner Berechnet aus Sonnen- und Planetenzähnezahl sowie Planetenanzahl die Hohlradzähnezahl und das Übersetzungsverhältnis und prüft Montagebedingungen und Eingriffsstörungen (mit CAD-Platzierungswinkeln)